

人形机器人EtherCAT与TSN通信解决方案
方案简介
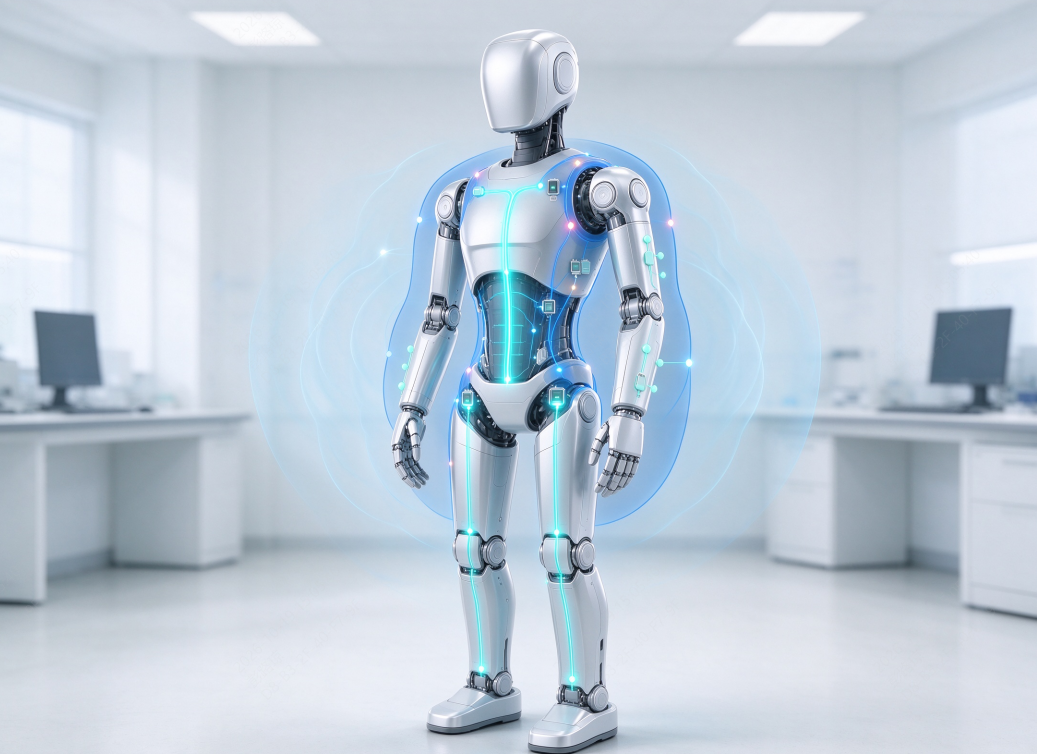
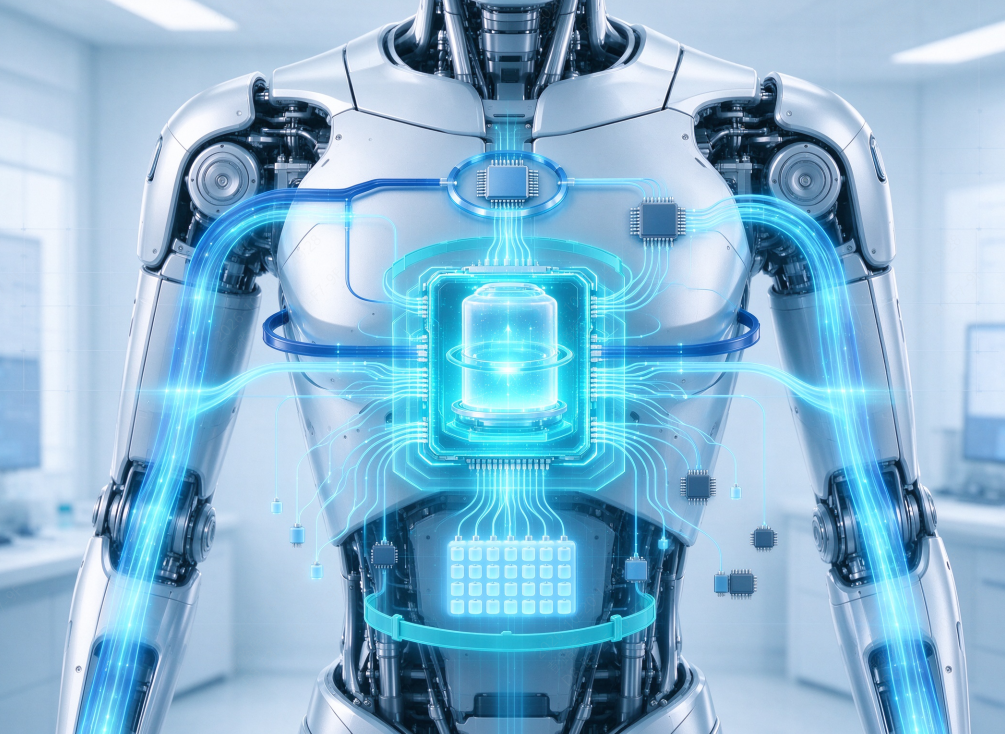
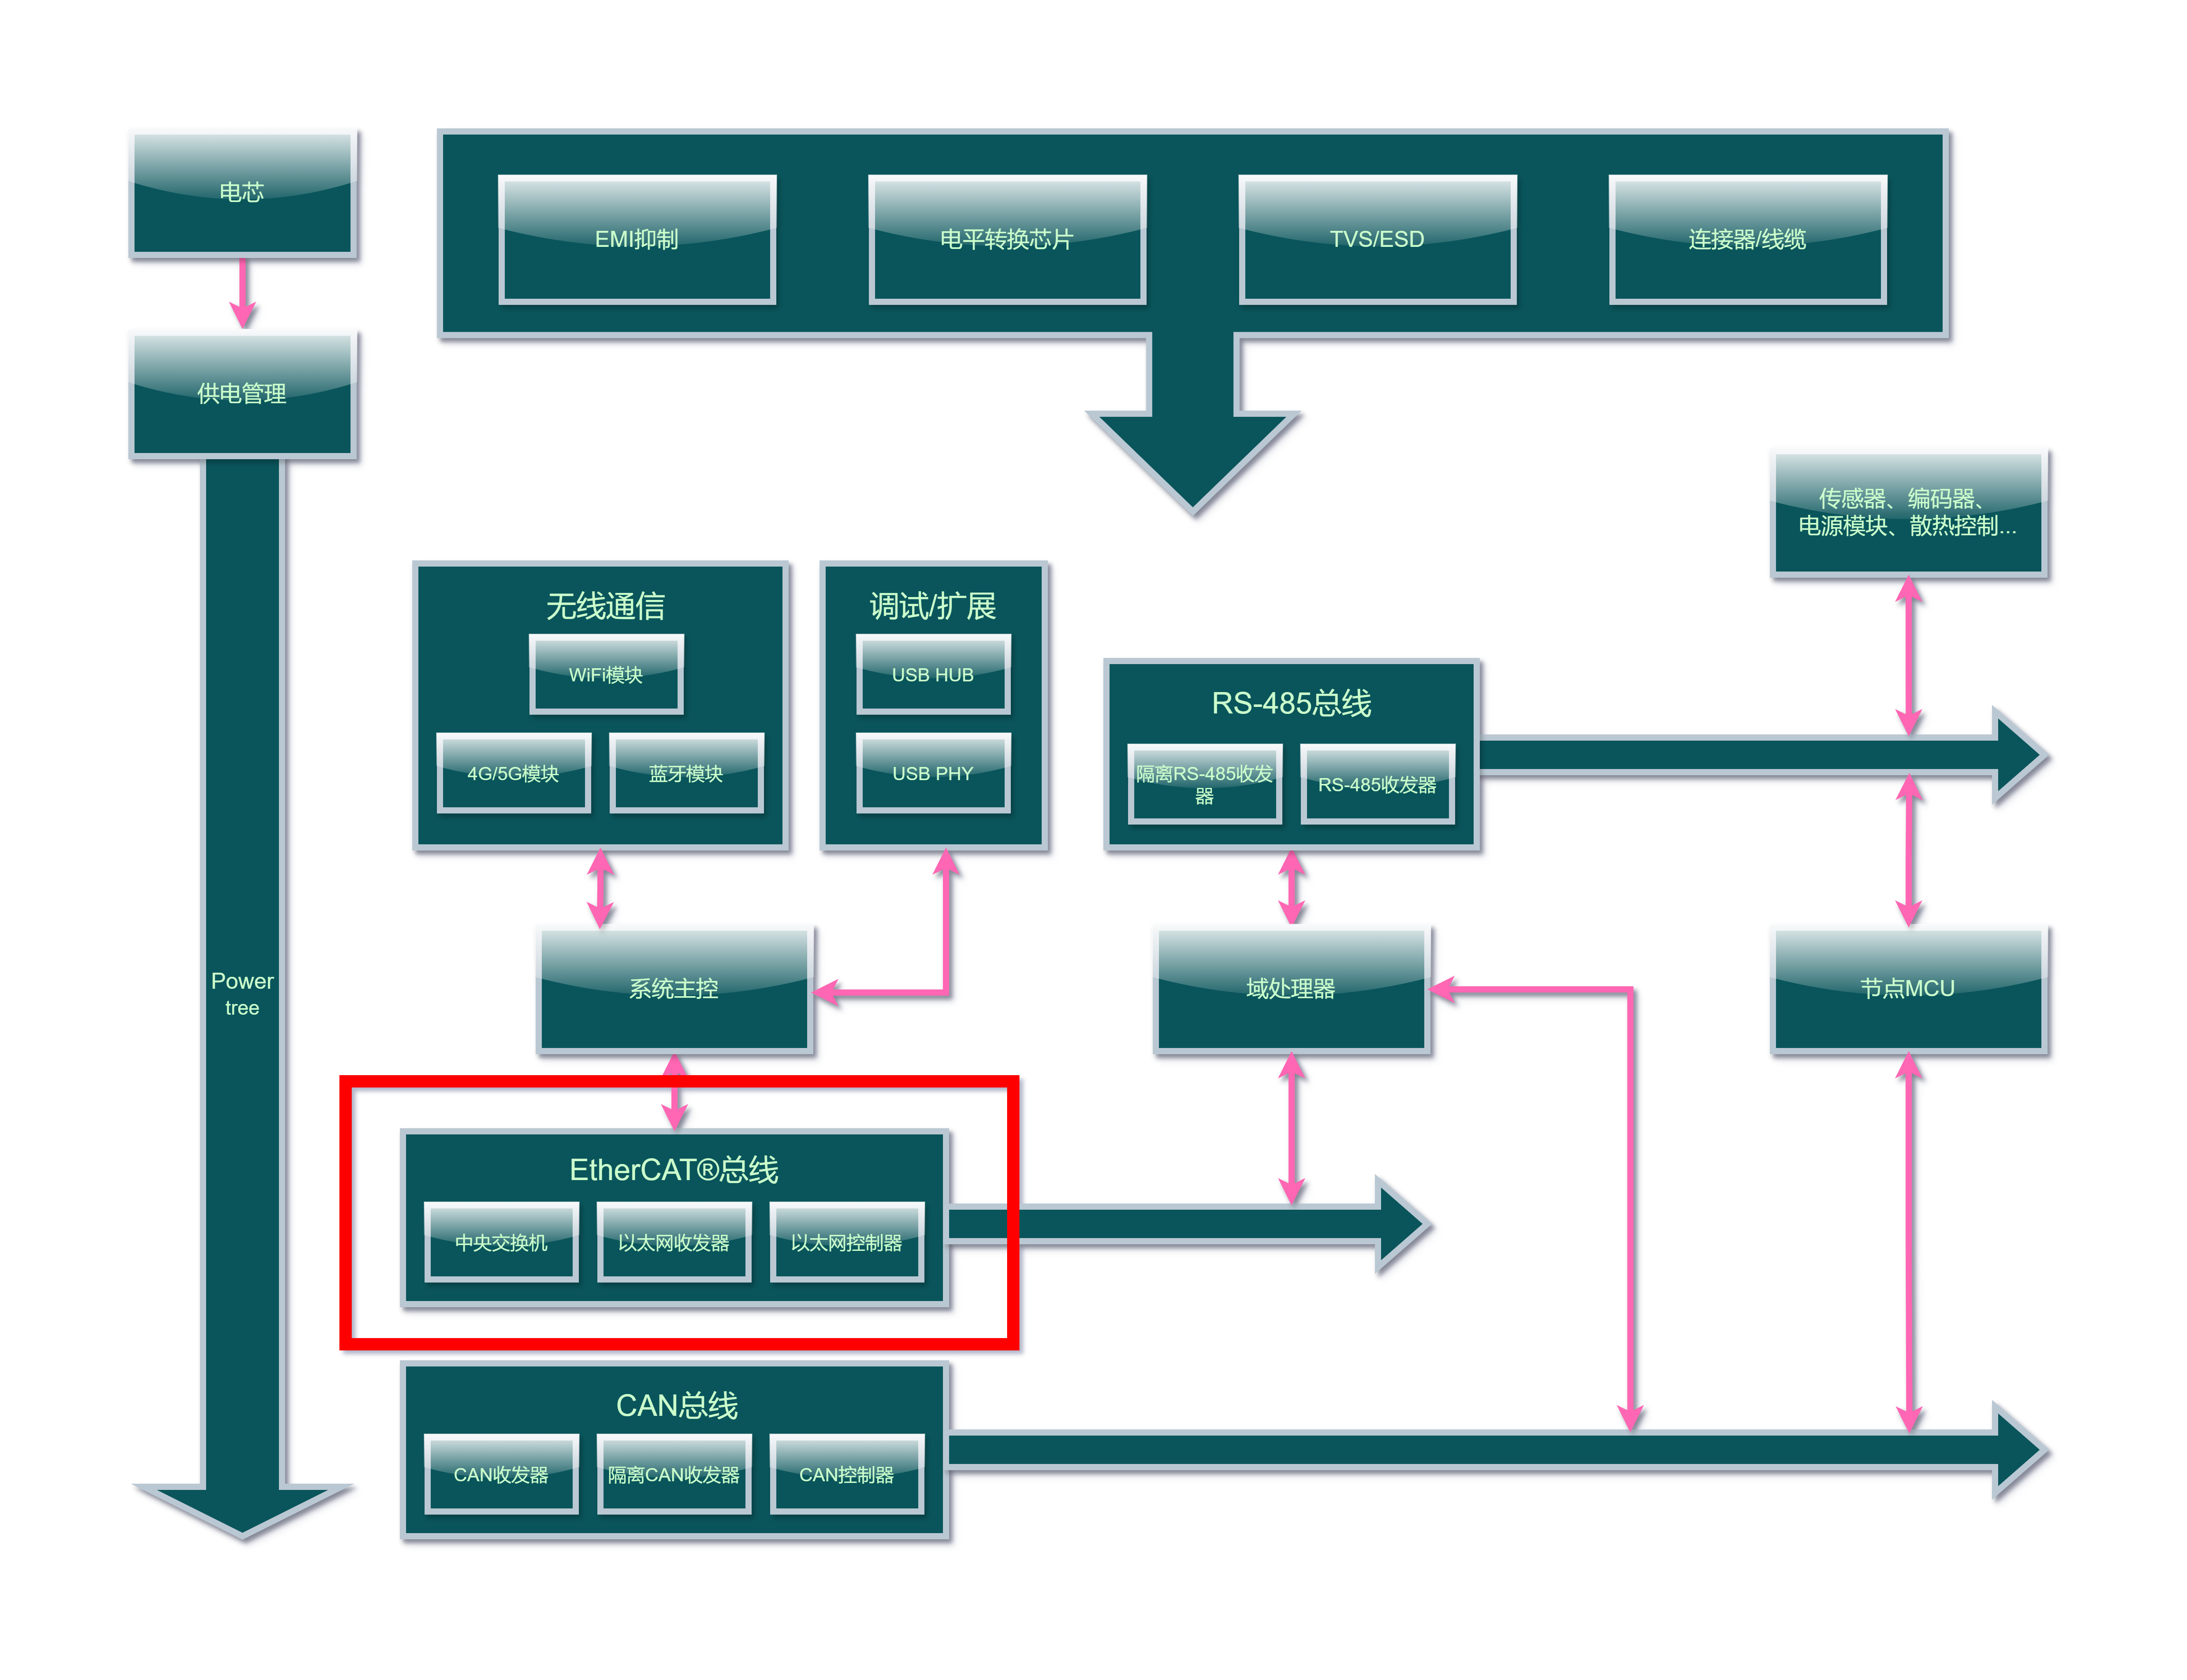
EtherCAT和TSN是人形机器人内部实时通信的“中枢神经”。EtherCAT负责关节级实时运动控制,把中央主控的指令以微秒级通信周期、纳秒级同步精度下发到全身关节;TSN负责视觉、语音、传感器等数据的确定性传输。以太网PHY完成物理层信号转换,以太网控制器提供主站侧MAC层扩展。两者配合,构成机器人从躯干到四肢的确定性通信网络。
方案详情
人形机器人的实时通信骨干,由EtherCAT菊花链和TSN交换式网络协同构成,两者定位不同、常共存于同一系统。 EtherCAT菊花链负责关节级实时运动控制。数据帧从中央主控出发,依次穿过所有从站节点,每个从站用ESC(EtherCAT从站控制器) 在硬件层面直接读写数据并转发,端口转发延迟为亚微秒级。ESC内部集成MAC功能和协议处理,不需要独立以太网控制器。采用分布式时钟技术,通信周期可低至62.5μs,同步精度可达纳秒级。 TSN交换式网络负责视觉、语音、传感器等非实时数据的确定性传输。以瑞昱的8×GE+2×10GE交换机方案为例:两组10GE直连中央AI主控与网关,八组GE接口分流至四肢关节控制器、语音系统及各类外设模块。TSN通过IEEE 802.1AS时间同步和802.1Qbv流量调度,确保关键数据在规定时间内抵达。关节驱动模块可通过EtherCAT总线连接TSN交换机,实现异构网络共存。 以太网PHY是两条路线共用的物理层器件。机器人内部优先选用100/1000BASE-T1单对线PHY,用一对双绞线传输数据,大幅减少线束。100BASE-T1用于低数据量、高实时性的末端节点,1000BASE-T1用于视觉、空间感知等高速互联场景。 以太网控制器在EtherCAT菊花链架构中不是必需器件,因为MAC功能已集成在ESC内部。它主要用于主站侧MAC层扩展,或非EtherCAT主站场景。
技术架构
推荐型号
TSN交换式网络的数据枢纽,负责中央主控与各分布式节点之间的数据分流与高速传输。集成TSN时间敏感网络功能,确保视觉、语音等关键数据的确定性传输。选型关注端口速率(GE/10GE)、TSN支持、集成度和功耗。
| 型号 | 品牌 | 描述 | 参考设计 | 数据手册 |
|---|---|---|---|---|
| BCM5396IFBG | Broadcom(博通) | 集成SerDes的16端口千兆以太网交换机 | 参考设计 | |
| BCM5396KFBG | Broadcom(博通) | 16端口千兆以太网交换机,集成SerDes | 参考设计 | |
| KSZ9567RTXI | MICROCHIP(美国微芯) | 支持音视频桥接的七端口千兆以太网交换机,配备两个RGMI/MII/RMI接口 | 参考设计 |
物理层信号收发芯片,完成数字信号与以太网差分信号之间的转换。机器人内部优先选用100/1000BASE-T1单对线PHY,用一对双绞线传输数据,大幅减少线束和空间。100BASE-T1用于低数据量、高实时性的末端节点,1000BASE-T1用于视觉、空间感知等高速互联场景。
| 型号 | 品牌 | 描述 | 参考设计 | 数据手册 |
|---|---|---|---|---|
| YT8531SH-CA | Motorcomm(裕太微) | YT8531SH-CA | 参考设计 | |
| YT8521SC-CA | Motorcomm(裕太微) | YT8521SC-CA | 参考设计 | |
| DP83640TVVX/NOPB | TI(德州仪器) | DP83640 精密PHYTER - IEEE 1588精密时间协议收发器 | 参考设计 | |
| DP83640TVV/NOPB | TI(德州仪器) | DP83640 精密PHYTER™-IEEE 1588精密时间协议收发器 停产 | 参考设计 |
主要用于主站侧MAC层扩展,或非EtherCAT主站场景。在EtherCAT从站中,MAC功能已集成在ESC内部,不需要独立以太网控制器。选型关注协议兼容性、接口类型和实时性。
| 型号 | 品牌 | 描述 | 参考设计 | 数据手册 |
|---|---|---|---|---|
| WGI210IT S LJXT | Intel/Altera | Intel以太网控制器I210 | 参考设计 | |
| WGI210IS S LJXX | Intel/Altera | Intel以太网控制器I210 | 参考设计 | |
| WGI210AT S LJXR | Intel/Altera | Intel 以太网控制器 I210 | 参考设计 | |
| KTI226V S RKTU | Intel/Altera | 单端口紧凑低功耗以太网控制器,集成MAC和PHY,支持2.5千兆以太网及时间敏感网络应用 | 参考设计 | |
| YT6801SH | Motorcomm(裕太微) | 适用于PCI Express应用的10/100/1000M千兆以太网控制器 | 参考设计 | |
| W5500 | WIZNET | W5500硬连线TCP/IP嵌入式以太网控制器 | 参考设计 |