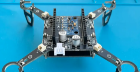


这,是一个超mini的开源无人机!
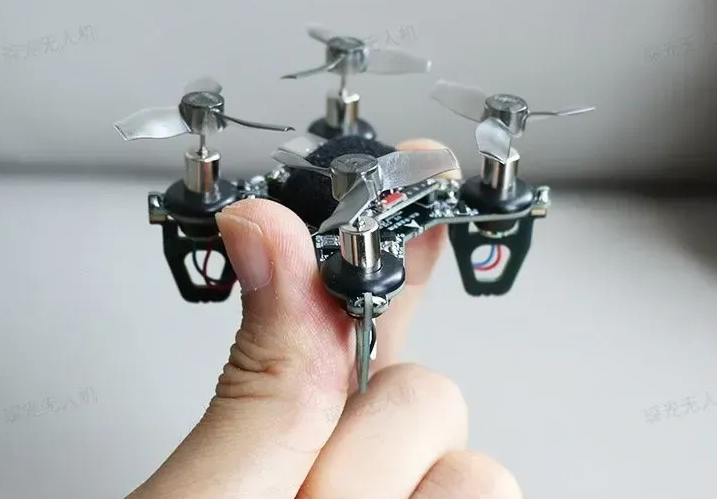
诶~懂的大佬都知道,飞控做成巴掌大小不难,做成巴掌大小还能飞,难度zer一下就上来了。
那它能飞吗?
能的
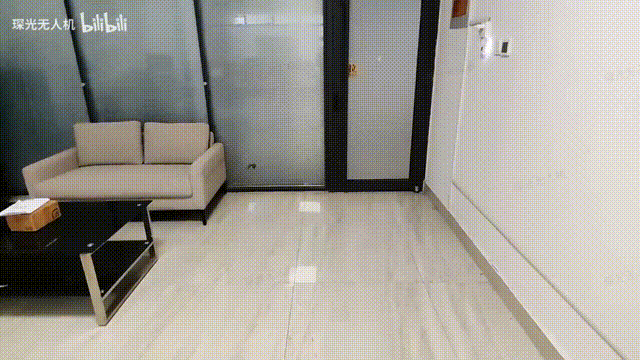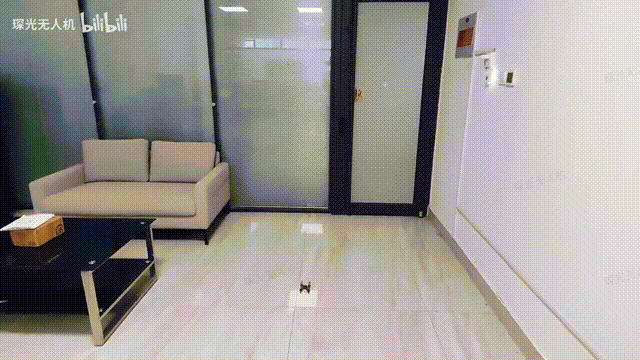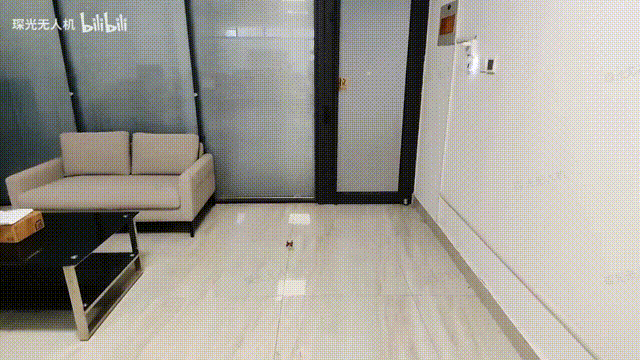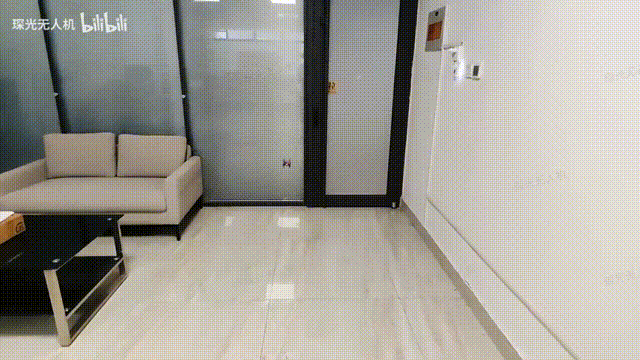
视频来源:https://www.bilibili.com/video/BV19T816FE4W/
主打一个,挑战“不可能!”
这是一个ESP32迷你多旋翼飞行器,它:
-
能飞
-
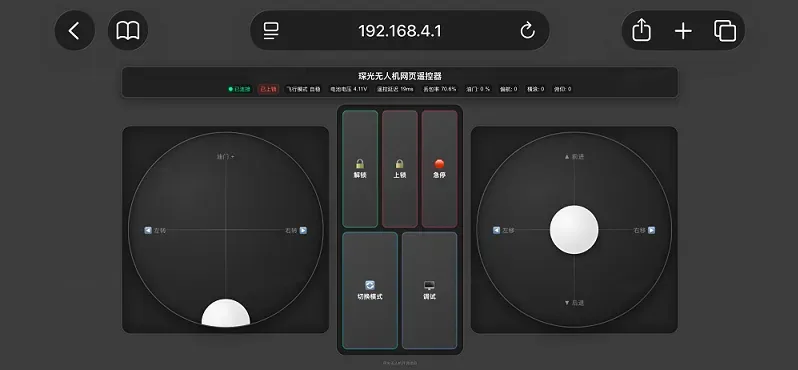
控制方式多样:自带WEB遥控器,支持APP和实体遥控,支持的遥控协议含ELRS/CRSF/SBUS
遥控界面如下↓
它的设计方案,也不难。
作者基于嘉立创EDA设计了一块2层板PCB。
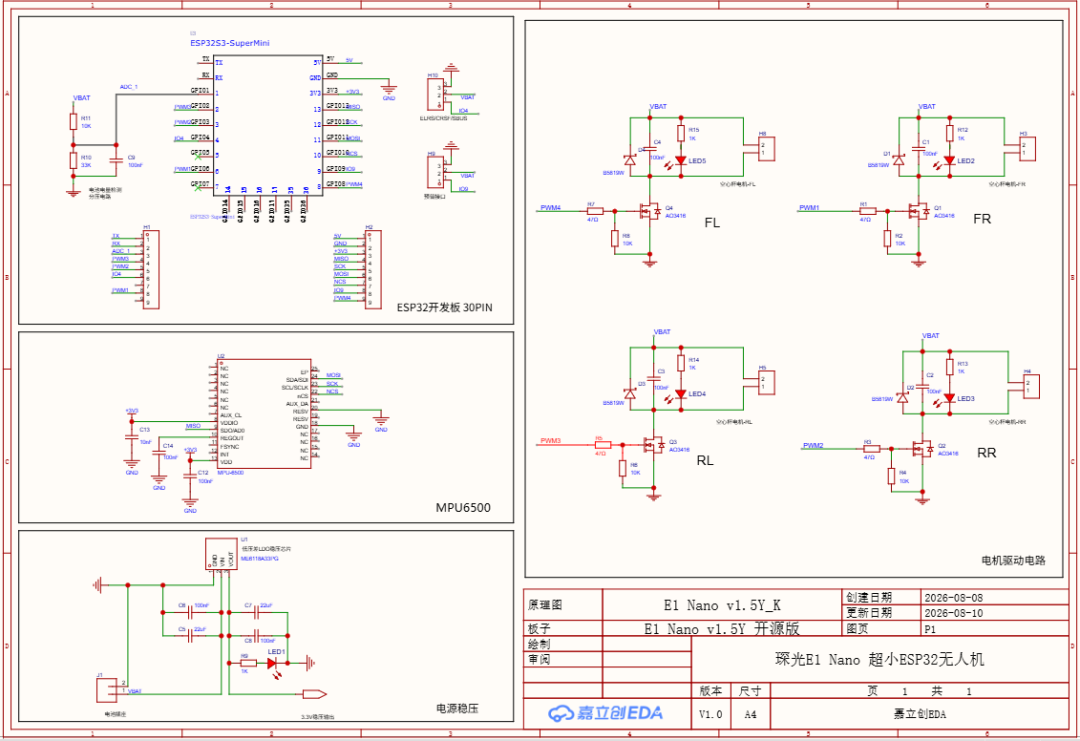
原理图
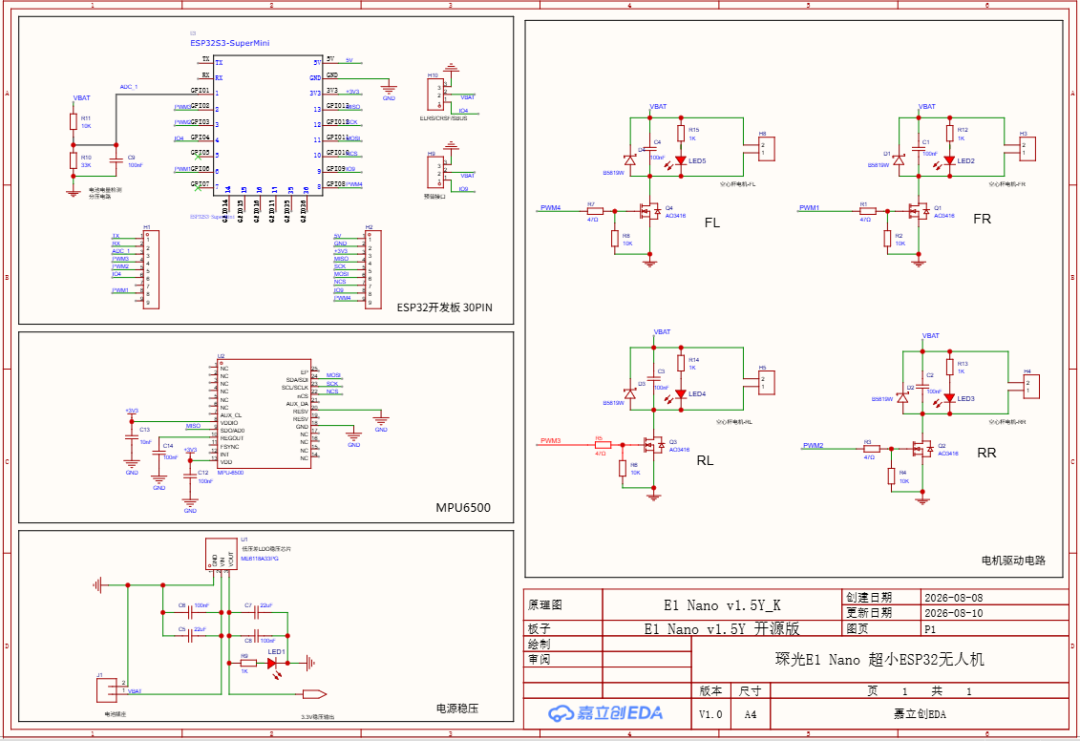
PCB图
-
主控:ESP32S3-SuperMini
-
排针:HX PZ2.54-1x3P ZZ
-
MOSFET:AO3416
-
线性稳压器(LDO):ME6118A33PG
-
姿态传感器/陀螺仪:MPU-6500
它的设计原理是,通过ESP32-S3读取MPU6500检测到的飞控机身姿态,再通过PWM控制四路MOSFET调节电机转速,使四轴无人机保持平衡并按指令飞行。其中:
-
MPU6500用陀螺仪和加速度计测量机身转动与倾斜,通过 SPI 与主控通信。需要注意的是,它没有磁力计,因此偏航方向没有地磁基准。
-
飞控的四路电机,每个电机由一只 MOSFET 控制,主控会输出 PWM 信号来调节电机功率和转速。
-
LDO 将电池电压稳压到 3.3V,供主控和传感器使用
-
电路图还预留了遥控接收机接口,可接 ELRS、CRSF 或 SBUS 接收机
完成了电路设计,只是做飞控的第一步。
难点在飞控的调试和整机装配。本章就通过3个小节,讲清从硬件组装 到 软件调试 到起飞 的完整教程步骤。
1)根据物料清单表格,准备下方物料
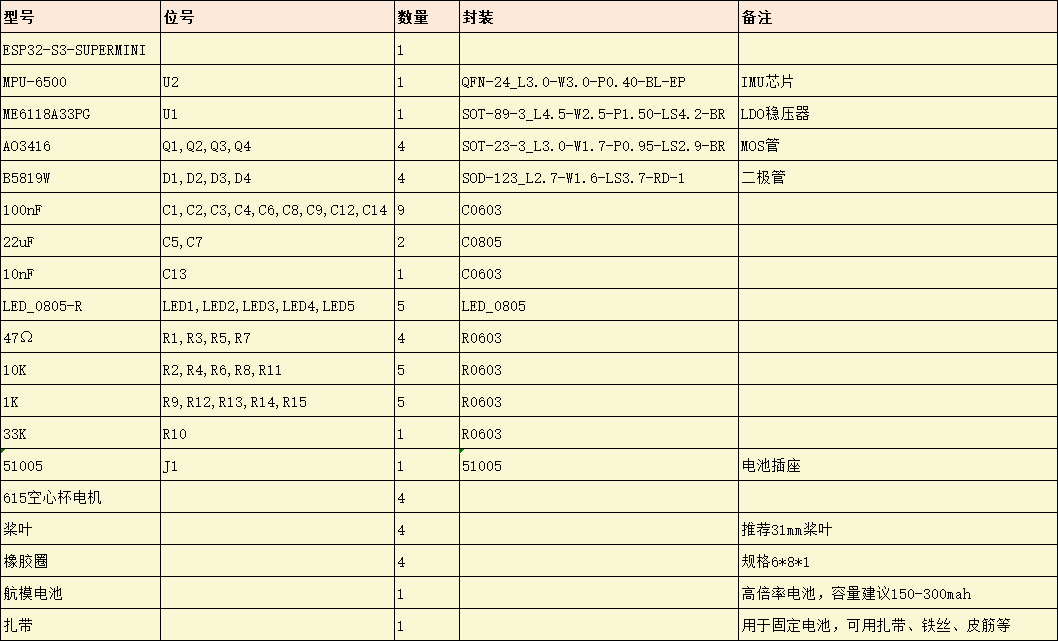
物料表
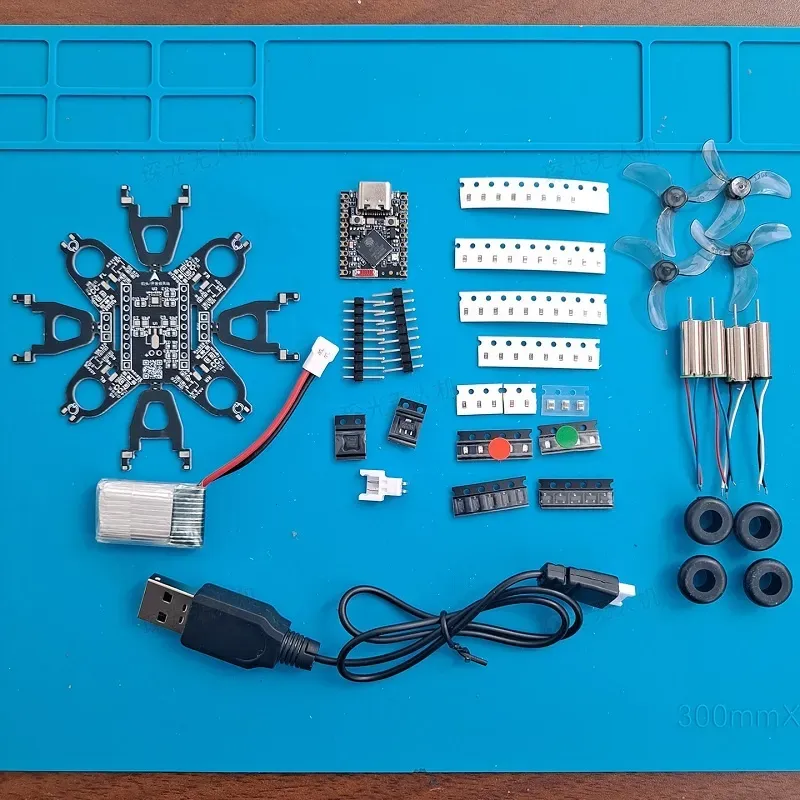
实物图
2)拆解PCB。
前后左右为电机座,中间为主控板部分。
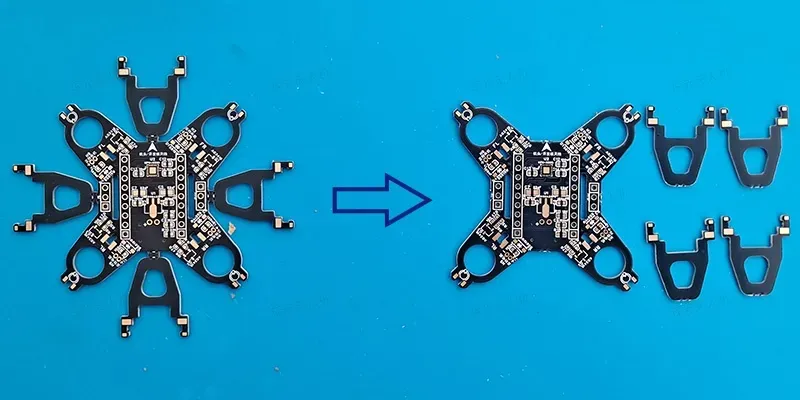
3、焊接元件。
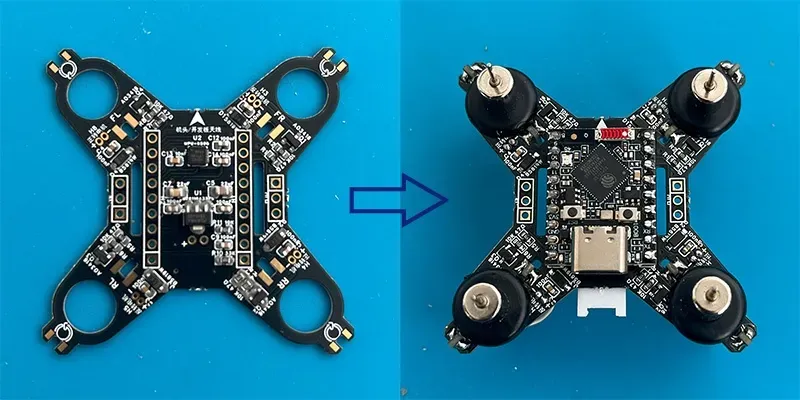
4、焊接电机底座。
电机座能在飞机失控时很好的保护无人机,也当做整个飞机的支撑使用。焊好的样子
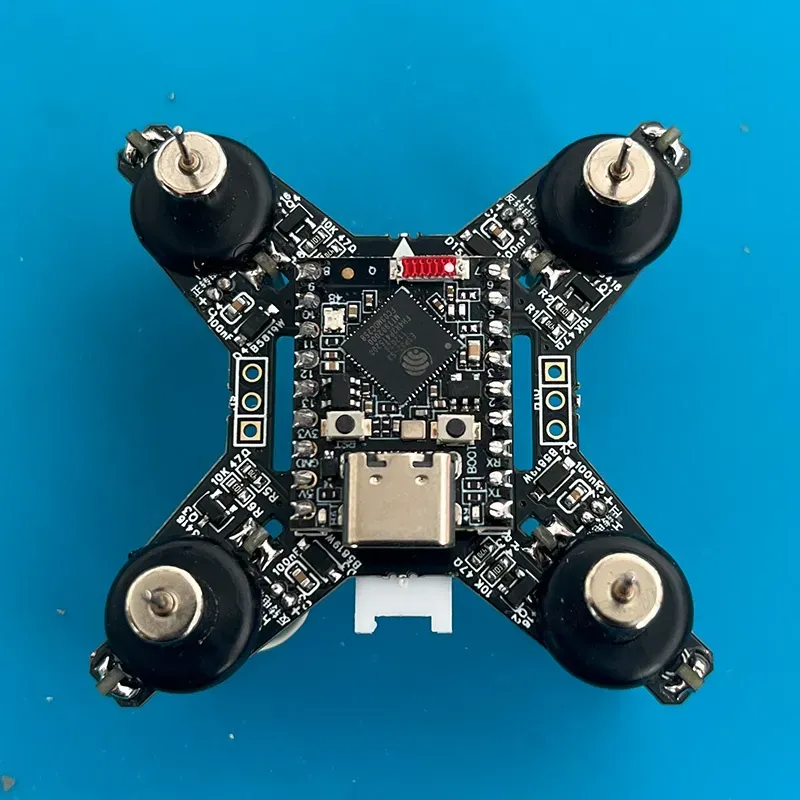
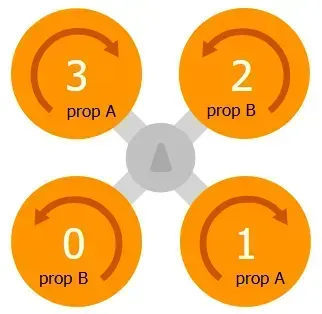
5、安装电机。
电机转动方向必须按指定方向。电机由胶圈固定到支架上,或者直接用热熔胶固定。电机转动方向参考:
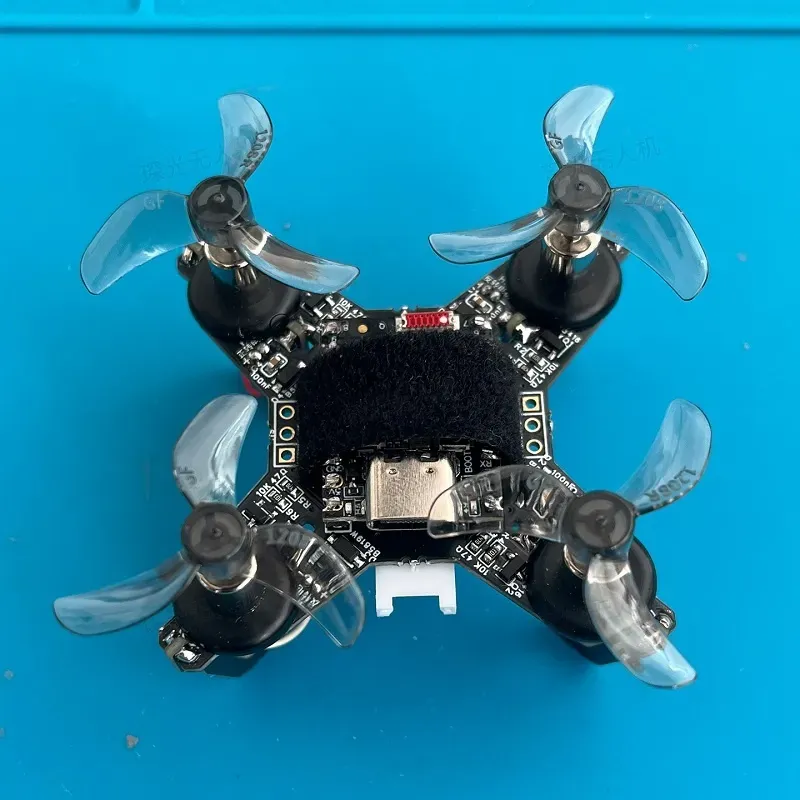
6、安装桨叶
桨叶也必须按照指定方向安装!可以参考下图的安装方向。最稳妥的办法是调试完成后,解锁电机,确认4个桨叶都是向下吹风。
1)下载 【开源网址中(第x章有指引)】编译好的BIN固件文件。
2)使用USB数据线连接ESP32开发板和电脑。首次烧录请按住BOOT键连接电脑。
3)使用乐鑫官方工具刷写。
刷写设置:
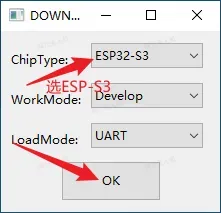
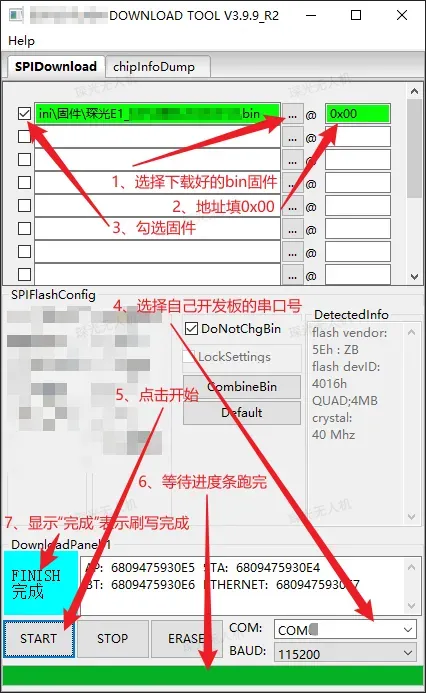
1)给无人机接好电池,手机连接无人机WIFI:Drone_WIFI,密码:12345678。
2)打开手机浏览器,输入地址:http://192.168.4.1 确认后打开遥控器界面。
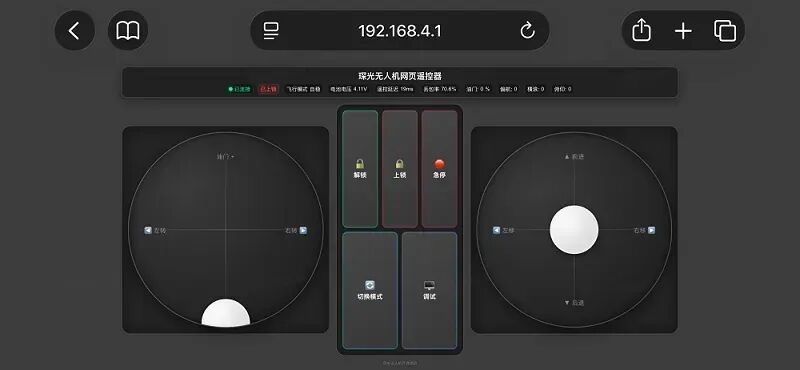
在网页遥控器中点击“调试”按钮,在弹出的调试界面中输入调试命令。建议调试前先摘掉桨叶。
① 校准IMU(必做)。输入调试命令“ca”,按照提示摆放无人机。参考这段提示:
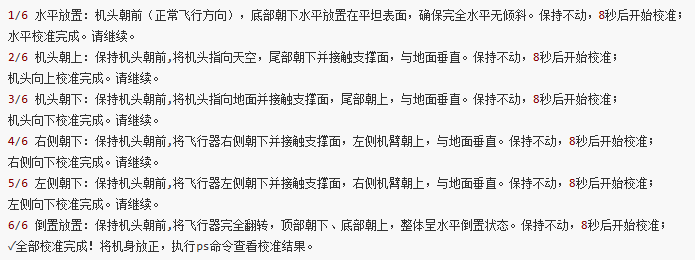
② 校准完成后,将无人机放正(顶部朝上),输入命令“ps”查看校准结果。会看到类似:
roll: 0.521120 pitch: -0.062948 yaw: 82.711197
roll/pitch接近于0即校准成功,正常范围±0.5∘以内,合格范围2以内,超过5需要重新校准。yaw可忽略,mpu6500没有磁力计,yaw轴为虚拟计算数值。IMU校准只需要完成一次,以后如果没有大的偏差、硬件更换、固件重写就不需要再做。
③ 测试电机(选做),先去掉电机上的桨叶!以免伤人!分别输入命令“mfl/mfr/mrl/mrr”对应左前、右前、左后、右后4个电机,观察4个电机是否正常转动。
如果手机屏幕过小,调试不方便,也可以使用arduino或GQC调试。参考开源网址原文中,深入研究章节中的内容。
3)起飞。点击解锁按钮,推油门,起飞!
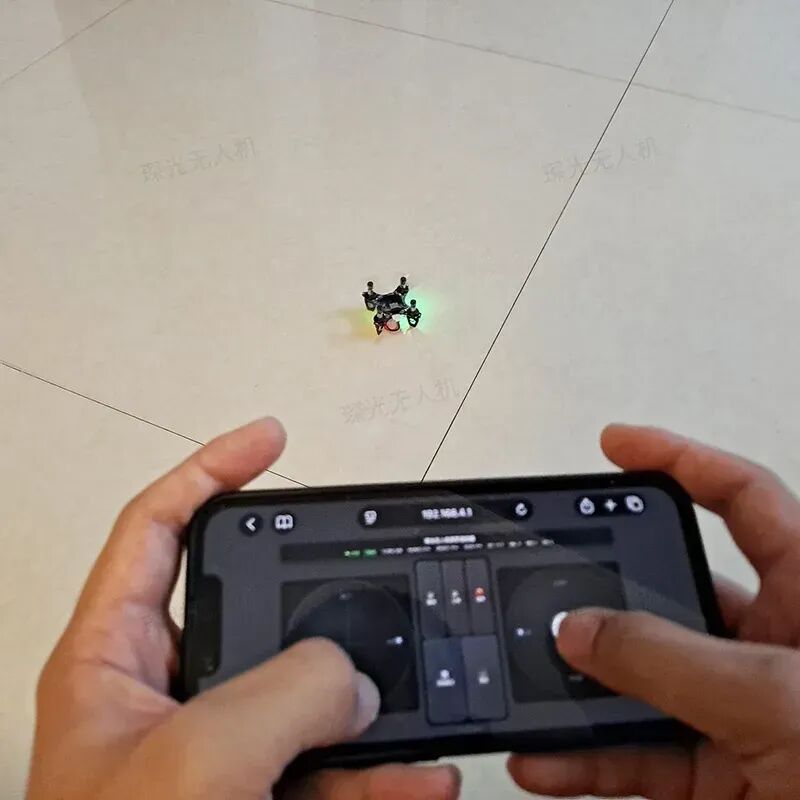
到这里,恭喜你,你做出了一个迷你飞控。
成本作者没有具体说,但如果你选择作者推荐的套件,预计DIY成本是在60元-70元左右。
本文旨在分享优质开源方案。
作者原文列出了——软硬件文档、常见问题,配套地面站,开源飞控源码等详细资料。如果你想复刻,或深入学习了解,可前往开源原文↓
如果你想给作者点赞or深入学习,欢迎前往开源网址~