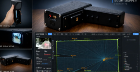


这,是一个激光量房仪!
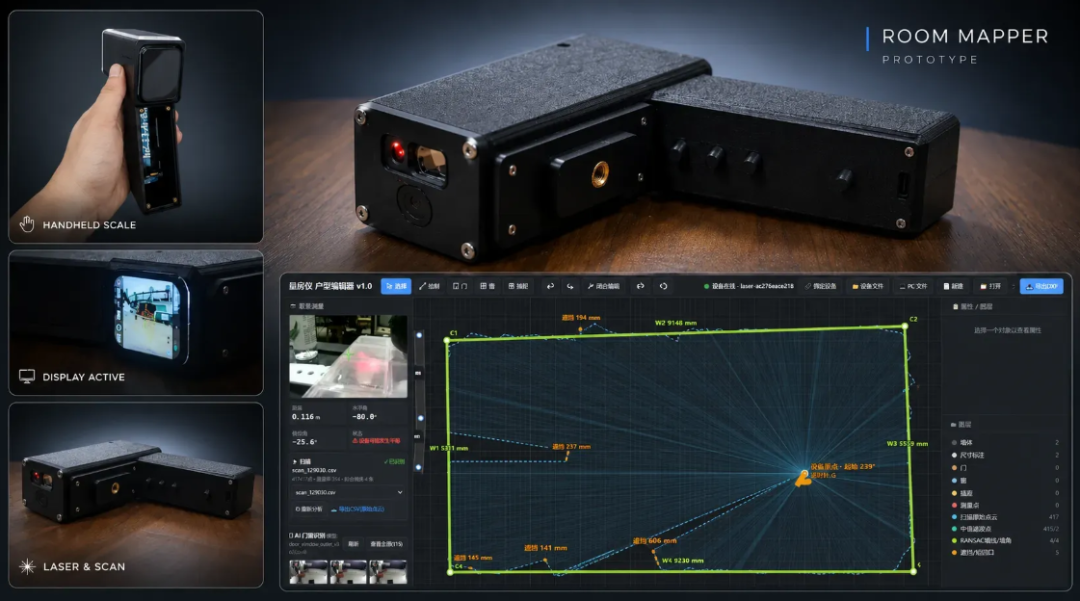
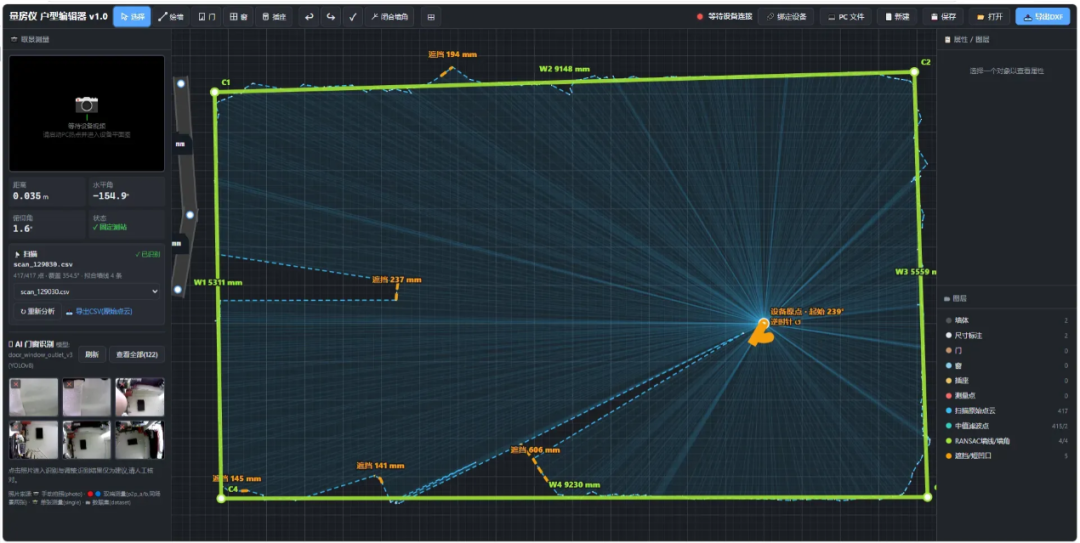
它能记录房间的距离+测量方向+并拍照记录空间位置,再在电脑端生成 房间轮廓!还能导出DXF进一步修改!
好耶!
这意味着,装修房子前,再也不用手动量房间尺寸,再自己画房间的CAD图了!
用它测一测,就能节约80%的绘制时间!直接跳到挑选家具,精心布置的环节~
目前,项目已完全开源!
-
单点测距:测量完成后, 自带的屏幕会显示激光测距位置和距离。
-
三种测量基准:支持前基准、后基准和三脚架基准,并将机械偏移固化到测量结果中。前基准指测距前端到测量点的距离,后基准指测量仪后端屏幕到测量点的距离,三角架基准指下方螺纹安装孔到测量点的距离。
-
P2P 测量:分别测量空间中任意 A、B 两点,结合对应时刻的 IMU 姿态计算空间直线距离、水平距离和高度差。(手持测量需要保持设备中心不动,容易产生较大误差,推荐安装到三角架测量)
-
固定测站平面扫描:把它架在三脚架上,围着转轴慢慢转圈,设备就会连续采集距离和姿态,生成带三维投影坐标的扫描 CSV。
-
相机预览与拍照:支持实时画面、中心裁剪变焦和 5MP JPEG 照片保存,可将照片与测量记录关联。
-
测量记录管理:测量数据、姿态、参考基准、照片路径和质量信息保存在SD卡中,支持历史查看和墓碑式删除。
-
Wi-Fi 数据同步:设备可连接电脑热点,主动推送实时遥测、照片、扫描文件和测量数据。
-
PC 网页工作台:支持设备状态、实时视频、照片浏览、测量记录、扫描分析、户型编辑和设备文件管理。
-
AI 辅助识别:支持使用ONNX模型识别照片中的门、窗和插座,识别结果支持人工框选、角点调整和固定到墙面。这里的AI推理主要运行在PC端,ESP32-S3负责图像采集和上传,PC端通过ONNX模型进一步识别门、窗和插座。
-
平面图处理:对扫描点云执行中值滤波、RANSAC 墙线提取和墙角计算,自动结果可在网页中人工复核和编辑。
-
图纸导出:编辑后的墙体、门、窗和插座可导出为 DXF,方便在 CAD 软件中继续处理。
-
精度实测说明:单点测距精度1.5mm,P2P 小于5mm,实际精度会受到距离、安装、标定和操作方式影响。
PC端演示图↓
亮点1
不止可玩,还可用
目前这个激光量房仪工作流如下:
激光测距 → IMU 获取方向 → 连续扫描 → 算法提取墙体 → 自动生成平面图 → 人工修正 → 导出 DXF。
用大白话说就是
你只用把它固定在三脚架上,它自己就会在房间里旋转扫描,不断采集:距离 + 当前角度/姿态。再把这些数据记录+“绘制”成空间坐标,通过中值滤波、RANSAC 等算法识别墙线和墙角。最后,生成类似户型图的东西。还能导出 DXF,继续扔进 CAD 里面处理。
如果是自己家要装修量房、室内设计用;或你想学习激光测距、IMU 空间计算、点云处理技术。
这个方案完全可用了!
并且,加上P2P 测量功能这个功能后,它的实用度,会更高!
亮点2
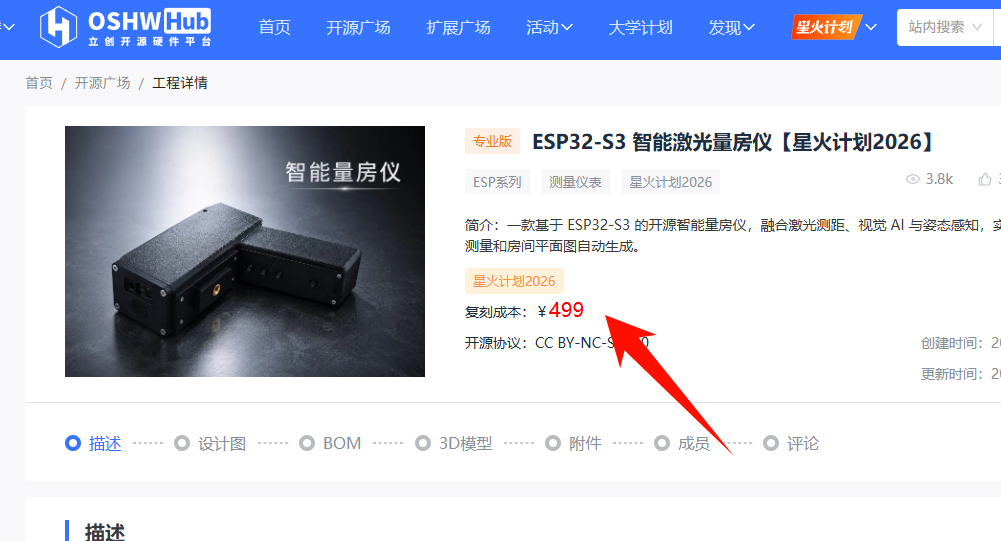
DIY成本仅499元。
而且据作者所说,虽然复刻成本标的是大约 499 元;但如果使用二手激光模块,成本还能继续压缩到 200 元左右。
499,你可以亲手做出一套,接近专业量房仪工作逻辑的少见的设备。
而且实现它,用的还是比较常见的:ESP32-S3 + 激光测距模块 + IMU + 普通摄像头。
而且整个复刻过程中,你会接触到激光测距模块驱动、IMU姿态解算、多传感器数据融合、摄像头采集、Wi-Fi通信、空间坐标计算、P2P测量、设备标定,以及PC端软件联调等技术。
换句话说,它锻炼的不是某一个单独知识点,而是锻炼——将传感器、嵌入式、算法、通信和上位机,整合成一套完整产品的能力。
作者基于嘉立创EDA设计的板子,尺寸基本都支持免费打样。
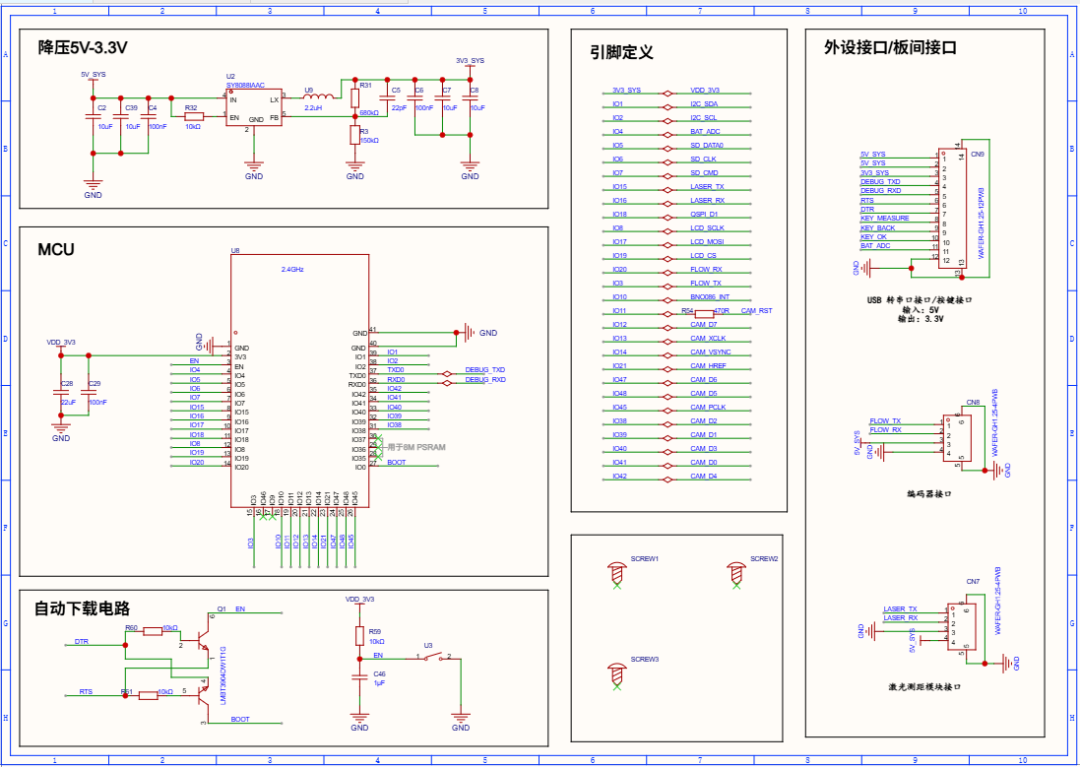
原理图
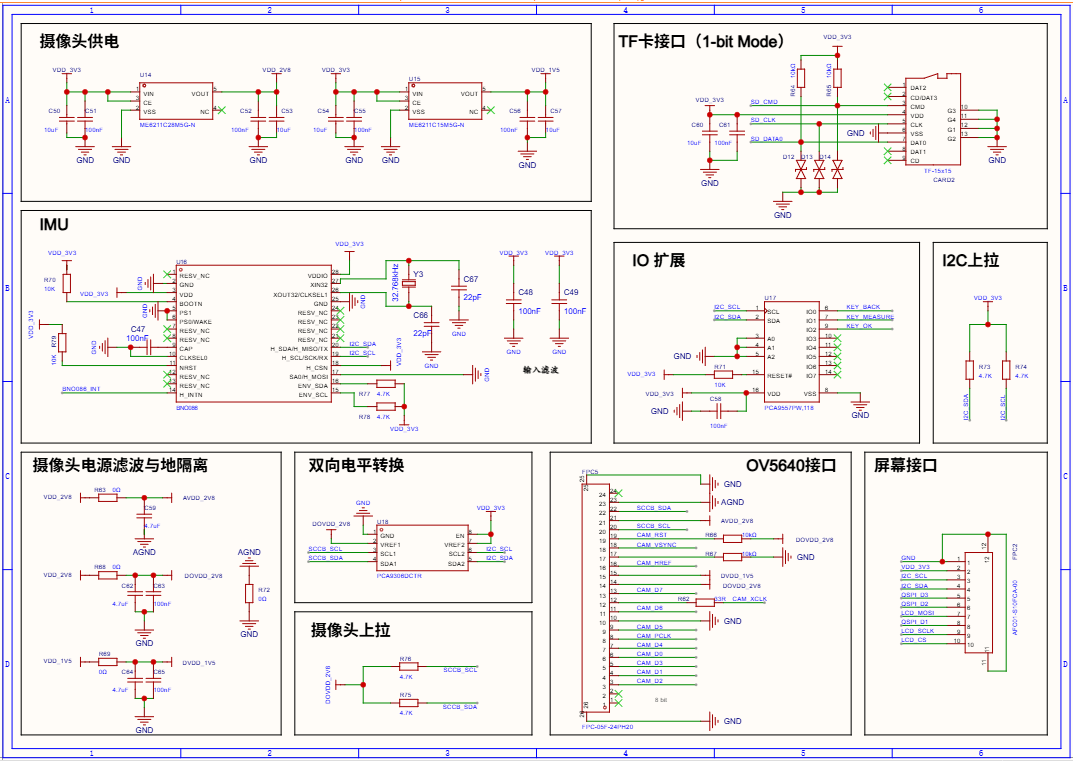
原理图
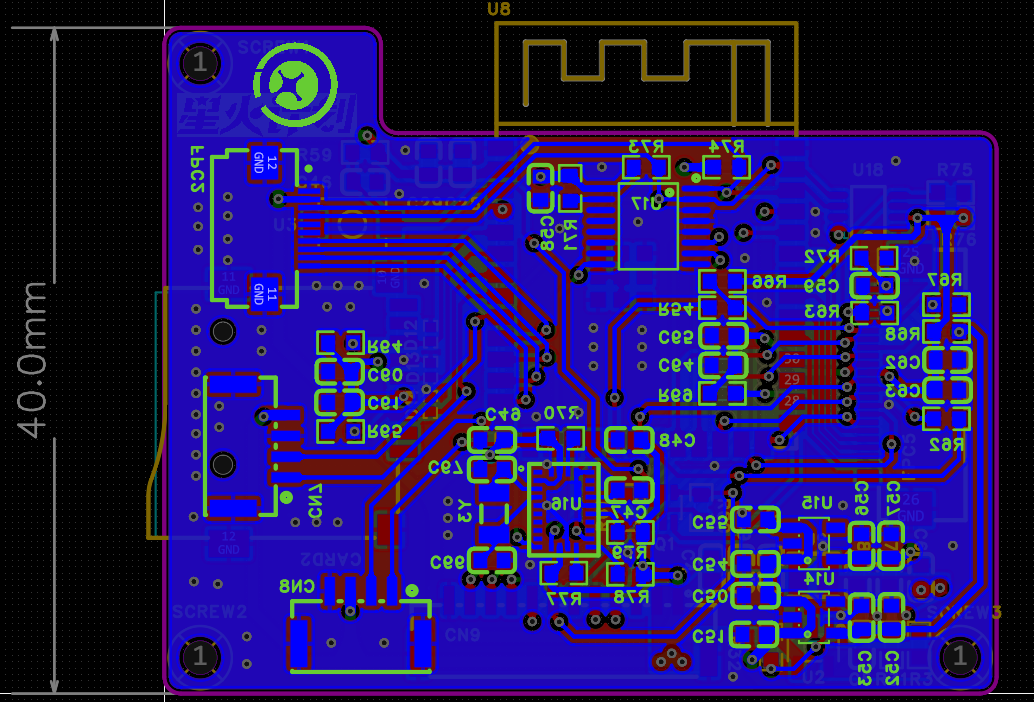
PCB图
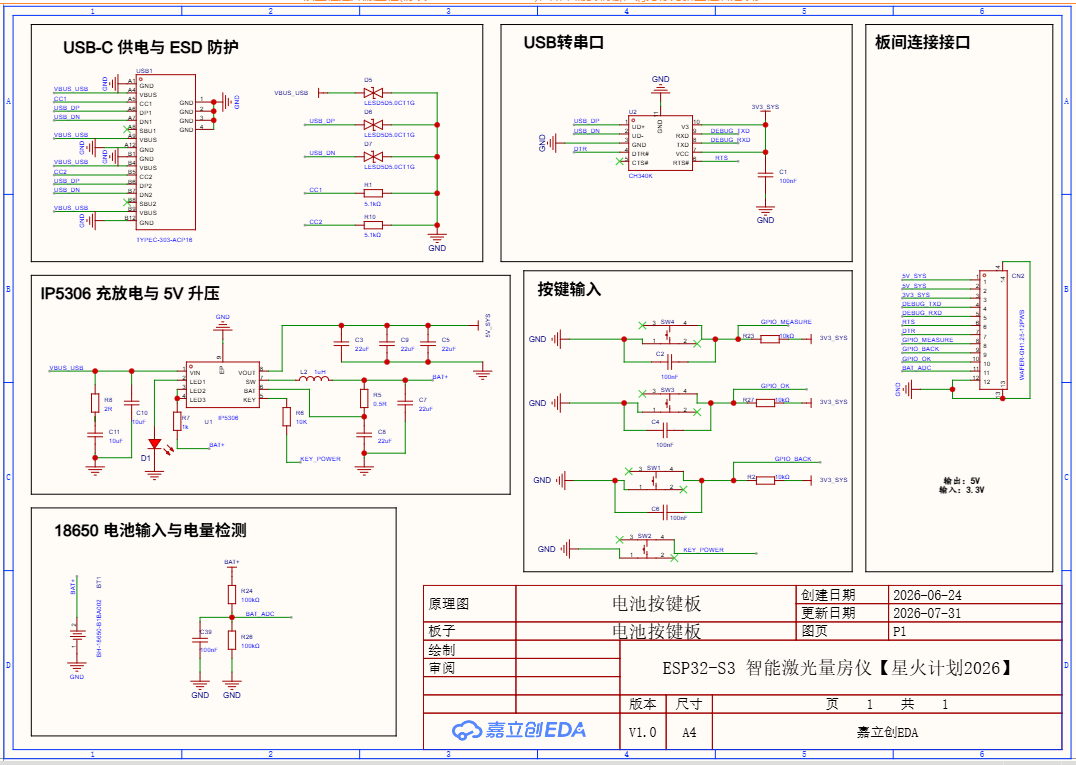
原理图
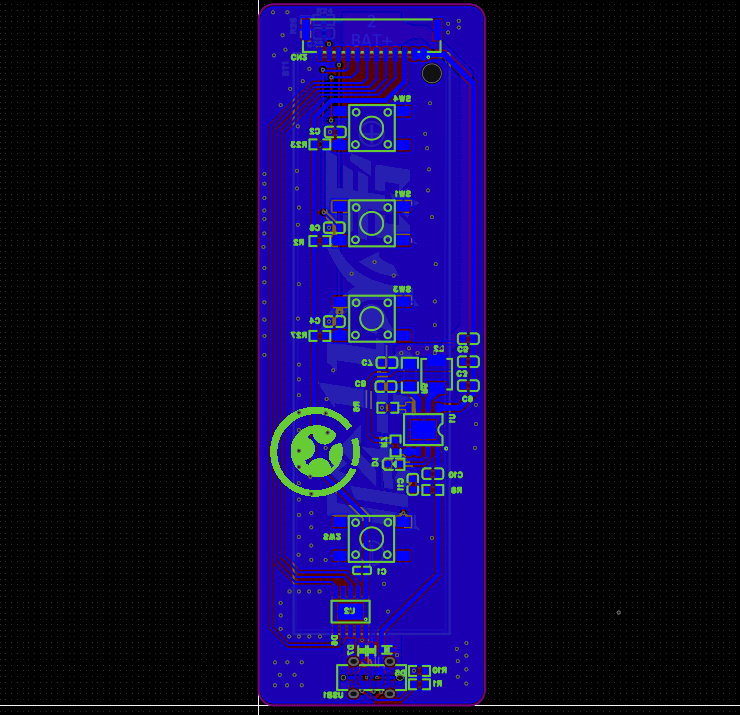
PCB图
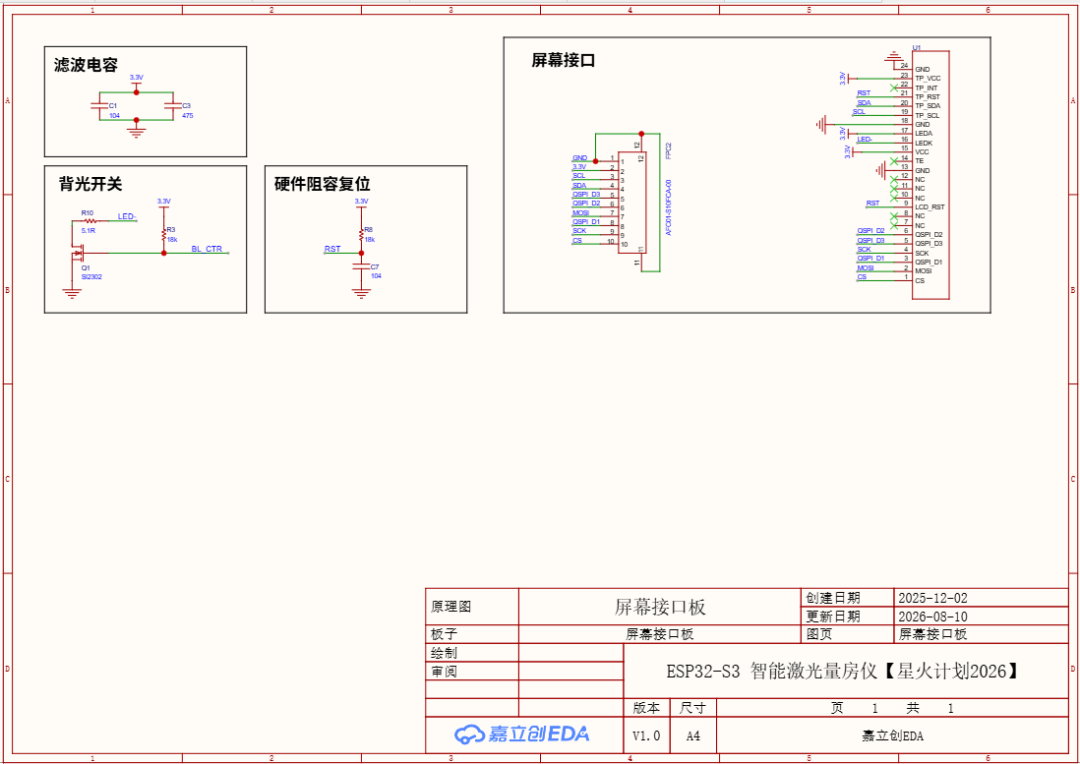
原理图
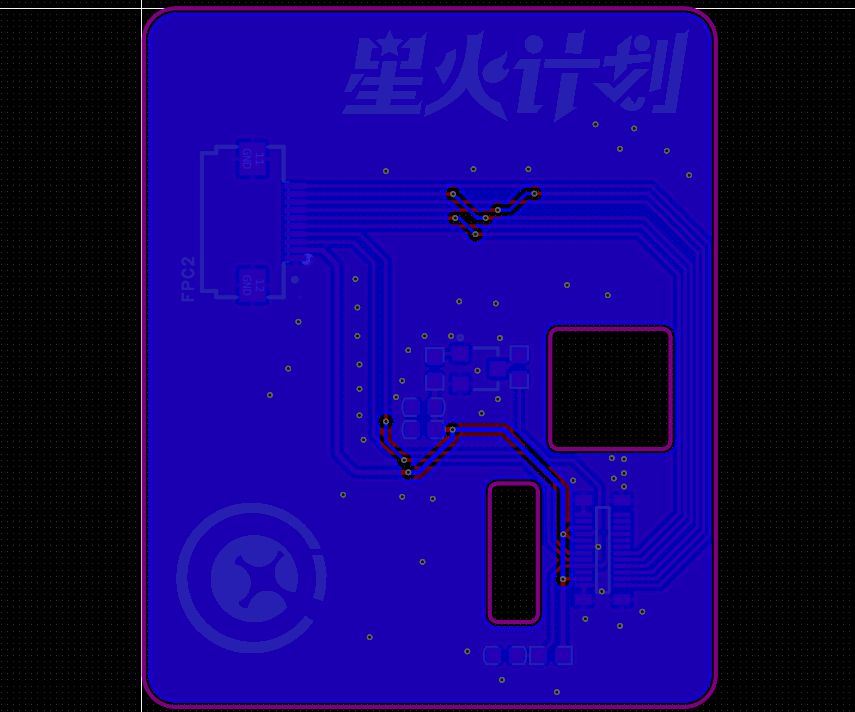
PCB图
-
主控:ESP32-S3,16MB Flash,8MB Octal PSRAM。说明:由于摄像头帧缓存、JPEG解码缓存和图形界面会占用较多内存,因此硬件配置了 8 MB Octal PSRAM。固件、字体和界面图片存放在 Flash 中,测量记录、扫描 CSV 和现场照片保存在 SD 卡中。
-
显示屏:NV3030B驱动,240×284 像素竖屏,SPI 接口。界面基于 LVGL 8.4 开发。
-
触摸控制器:CST816D,I²C 接口
-
姿态传感器:BNO086,Game Rotation Vector,当前配置 50 Hz。说明:BNO086 输出四元数姿态。固件保留四元数参与计算,在测量时按时间戳查找最接近的姿态样本,减少直接使用欧拉角产生的万向节锁和时间错位问题。P2P 和平面扫描均以三脚架转轴作为空间投影中心。激光出光口、IMU 和三脚架转轴之间的机械偏移通过标定常量补偿,改变传感器安装位置或外壳结构后必须重新测量这些参数。
-
摄像头:OV5640,VGA JPEG 实时预览,最高 2560×1920 JPEG 拍照。说明:OV5640 通过 DVP 并行接口连接主控。实时预览采用较低分辨率 JPEG 以控制内存和刷新压力,正式拍照可保存 2560×1920 JPEG。拍照时会暂停实时预览,完成后再恢复取景。相机内参与畸变参数通过棋盘格照片标定;激光—相机外参通过多个距离下的激光光斑人工标点拟合。
-
激光测距:UART 串口模块,连续测量模式约20Hz
-
本地存储:SD卡,1-bit SDMMC,保存CSV、JPEG 和事件日志。SD 卡使用 1-bit SDMMC 接口,相比软件 SPI 更适合连续写入照片和扫描数据。记录采用追加式事件文件,删除操作写入删除事件,避免在掉电敏感路径中频繁重写整个文件。
-
电池检测与通信:设备使用 ADC 采集电池端电压,并将结果换算为界面上的电量估计值。该数值仅用于提示,不是库仑计意义上的精确剩余电量。
最后,一句话总结一下这套电路的工作原理:
整套硬件以 ESP32-S3 为核心,激光模块负责获取距离,BNO086负责获取设备当前姿态和方向,OV5640摄像头负责采集现场图像。ESP32将距离、姿态以及图像数据进行关联,就可以计算不同测量点之间的位置关系,并进一步用于P2P测量和房间扫描。测量结果可以直接显示在屏幕上,同时保存到TF卡,或者通过Wi-Fi传输到电脑端进一步生成户型图。
这个3块板的分工分别是:
- 主控板负责数据采集,控制其他板块正常运行
- 屏幕接口板,实现显示和触摸的人机交互
- 电池按键板,实现电源 + 实体操作
怎么样?如果是你,你会怎么设计它?
如果你想深入学习,复刻,原文还有完整的烧录教程,组装教程,源码说明,3D外壳文件。
本文旨在推荐优质开源作品+分析电路设计
怎么样?你喜欢这个项目吗?你会想复刻吗?
如果你想给作者点赞or深入学习,欢迎前往开源网址~